Uploaded March 2015 | Updated September 2026, 2 hours ago
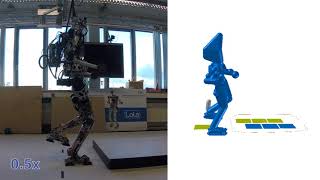
Real-Time 3D Collision Avoidance for Biped Robots. IROS 2014. Our Humanoid Robot "Lola" avoids previously programmed obstacles by adapting trajectory in real-time.
Check out our open source repositories!
github.com/am-lola
Check out our publication:
mediatum.ub.tum.de/node?id=1232126
Real-Time 3D Collision Avoidance for Biped Robots. IROS 2014. Our Humanoid Robot "Lola" avoids previously programmed obstacles by adapting trajectory in real-time.
Check out our open source repositories!
github.com/am-lola
Check out our publication:
mediatum.ub.tum.de/node?id=1232126