【Extended】Geometrically Constrained Trajectory Optimization for Multicopters @feigao9214
【Extended】Geometrically Constrained Trajectory Optimization for Multicopters  @feigao9214
Uploaded December 2021 | Updated September 2026, 12 minutes ago
Preprint: arxiv.org/abs/2103.00190

Code: github.com/ZJU-FAST-Lab/GCOPTER

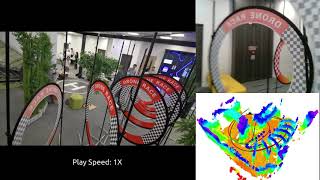
Extra experimental validations of gcopter with a Lidar-based fully autonomous drone (with SLAM, planning, and control running onboard).
【Extended】Geometrically Constrained Trajectory Optimization for MulticoptersLearning-based 3D Occupancy Prediction for Autonomous Navigation in Occluded EnvironmentsTIE: An Autonomous and Adaptive Terrestrial-Aerial QuadrotorContinuous Implicit SDF Based Any-shape Robot Trajectory OptimizationTell Robots Where to Go: Identifying Localization-Friendly Areas via Perturbation AnalysisEGO-Planner: An ESDF-free Gradient-based Local Planner for QuadrotorsRobust and Efficient Quadrotor Trajectory Generation for Fast Autonomous FlightFlight demonstration at HK EMSDGPA-Teleoperation: Gaze Enhanced Perception-aware Safe Assistive Aerial TeleoperationCanfly: A Can-sized Autonomous Mini Coaxial HelicopterDifferential Flatness-Based Trajectory Planning for Autonomous VehiclesOptimal Time Allocation for Quadrotor Trajectory Generation
Fei Gao |

【Extended】Geometrically Constrained Trajectory Optimization for Multicopters

SHARE TO X SHARE TO REDDIT SHARE TO FACEBOOK WALLPAPER