Robust and Efficient Quadrotor Trajectory Generation for Fast Autonomous Flight @feigao9214
Robust and Efficient Quadrotor Trajectory Generation for Fast Autonomous Flight  @feigao9214
Uploaded February 2019 | Updated September 2026, 3 days ago
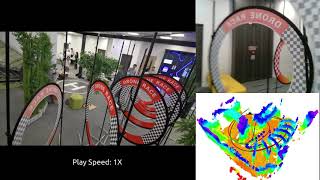
Supplement video for the 2019 RAL-IROS submission: Robust and Efficient Quadrotor Trajectory Generation for Fast Autonomous Flight
Robust and Efficient Quadrotor Trajectory Generation for Fast Autonomous FlightFlight demonstration at HK EMSDGPA-Teleoperation: Gaze Enhanced Perception-aware Safe Assistive Aerial TeleoperationCanfly: A Can-sized Autonomous Mini Coaxial HelicopterDifferential Flatness-Based Trajectory Planning for Autonomous VehiclesOptimal Time Allocation for Quadrotor Trajectory GenerationA Linear and Exact Algorithm for Whole-Body Collision Evaluation via Scale OptimizationCMPCC: Corridor-based Model PredictiveContouring Control for Aggressive Drone FlightModel-Based Planning and Control for Terrestrial-Aerial Bimodal Vehicles with Passive Wheels.Gradient-based online safe trajectory generation for quadrotor flight in complex environmentsAlternating Minimization Based Trajectory Generation For Quadrotor Aggressive FlightFlying on Point Clouds
Fei Gao |

Robust and Efficient Quadrotor Trajectory Generation for Fast Autonomous Flight
SHARE TO X SHARE TO REDDIT SHARE TO FACEBOOK WALLPAPER