Uploaded April 2018 | Updated November 2026, 6 days ago
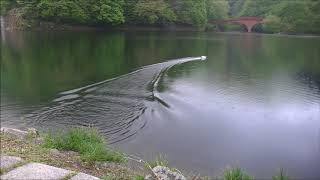
First test of a Powerboat using ArduPilot Rover-3.3 firmware.
Flight controller is an mRobotics Pixracer with 900mHz telemetry radio and uBlox 8 GPS. Frame is a HobbyKing HydroTek provided courtesy of Holybro.
First test of a Powerboat using ArduPilot Rover-3.3 firmware.
Flight controller is an mRobotics Pixracer with 900mHz telemetry radio and uBlox 8 GPS. Frame is a HobbyKing HydroTek provided courtesy of Holybro.