Uploaded February 2013 | Updated September 2026, 2 weeks ago
『Kinectが変えるセンシングの世界』
neo-tech-lab.co.uk/ARsensing
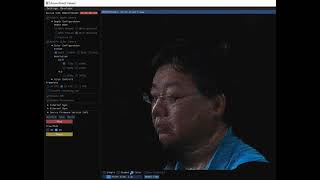
この動画ではKinect本来のデプス・イメージを使わないで、赤外線カメラから取得できるランダムドットパターンから独自アルゴリズムでデプスを求めようとしています。この映像は水平方向シフト量マップに相当します。
Kinectで採用されている処理方式よりも演算負荷の軽いデプスカメラを実現しようとしています。理由は組込マイコンやウェアラブルコンピュータ用に安価で小型のデプスカメラをほしいからです。Light Coding法自体はKinectのランダムドット以外にも多数の方法が存在していますし、ランダムパターンの投影にマイクロレンズアレイは必須ではありません。小型化の障害要因はデプスカメラに採用されているアルゴリズムです。相互相関を何回も演算する方法では10GFlops以上の演算負荷を要してしまいます。その結果、Kinectは平均して40ミリ秒/フレーム程度の演算負荷がかかっているそうです。
今回、この壁を打ち破る方法のひとつを試してみました。
1回の畳み込み積分で画素水平シフト量マップまで演算してみました。
結果、Intel CORE i3 2.2GHzでもリアルタイムです。
実はまだ別の動画(近接センサ)で使っている高速移動平均をかけていないのでまだ未完成ではありますが、理論通り約200倍になりました。
まだ高速アルゴリズムは百種前後は存在するので、どれが一番いいのか試していくつもりです。
『Kinectが変えるセンシングの世界』
neo-tech-lab.co.uk/ARsensing
この動画ではKinect本来のデプス・イメージを使わないで、赤外線カメラから取得できるランダムドットパターンから独自アルゴリズムでデプスを求めようとしています。この映像は水平方向シフト量マップに相当します。
Kinectで採用されている処理方式よりも演算負荷の軽いデプスカメラを実現しようとしています。理由は組込マイコンやウェアラブルコンピュータ用に安価で小型のデプスカメラをほしいからです。Light Coding法自体はKinectのランダムドット以外にも多数の方法が存在していますし、ランダムパターンの投影にマイクロレンズアレイは必須ではありません。小型化の障害要因はデプスカメラに採用されているアルゴリズムです。相互相関を何回も演算する方法では10GFlops以上の演算負荷を要してしまいます。その結果、Kinectは平均して40ミリ秒/フレーム程度の演算負荷がかかっているそうです。
今回、この壁を打ち破る方法のひとつを試してみました。
1回の畳み込み積分で画素水平シフト量マップまで演算してみました。
結果、Intel CORE i3 2.2GHzでもリアルタイムです。
実はまだ別の動画(近接センサ)で使っている高速移動平均をかけていないのでまだ未完成ではありますが、理論通り約200倍になりました。
まだ高速アルゴリズムは百種前後は存在するので、どれが一番いいのか試していくつもりです。