Uploaded May 2012 | Updated September 2026, 3 weeks ago
neo-tech-lab.co.uk/ARsensing/index.htm
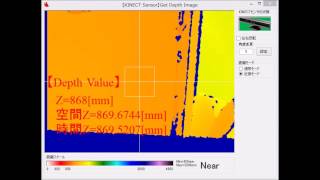
Kinectのデプスカメラの自作やオリジナル・ジェスチャー判定アルゴリズムの実証などを行っています。
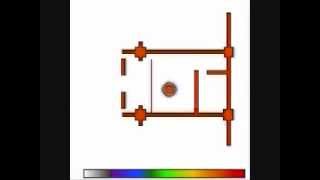
オリジナルの円弧中心座標推定アルゴリズムです。
数学理論から考案。Kinect for Windows SDKを使って実証プログラムを製作しました。
ご覧のようにリアルタイムです。
Hough変換と異なり、円の半径(radius)は中心座標推定後に行うだけです。
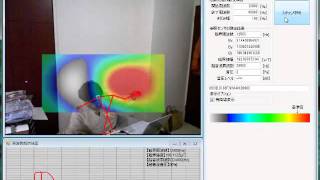
I have developed the software to detect the figure of the skeletal afterimage.
【記事サポートを予定しているエントリーページ】
neo-tech-lab.co.uk/ARsensing
CQ出版 トランジスタ技術2012年8月号(7月10日発売)の特集記事に詳細を記載しています。
筆者個人制作の動画です。
8月号の特集記事(80ページ程度を予定)では、
①KINECT for Windows SDKの導入方法と使い方
②KINECTを使って拡張現実センサを構成する方法
③KINECTのデプスカメラの動作原理とその自作記事等
■PC用プロジェクタとウェブカメラで作るデプスカメラ
■レーザーポインタとウェブカメラで作る測距センサ
④KINECT向け新ジェスチャー検出アルゴリズム
⑤Kinect拡張現実センシングの体験と移植のヒント
⑥登録英単語の音声認識と、音声方向の検出方法
などを紹介する予定です。
■トラ技増刊号のUSB-ADコンバータ基板を使った事例紹介と
Visual C#ソースをプロジェクトファイルごと公開します。
ダウンロード・サービスは上記URLを予定しています。
★2012年5月21日にKinect for Windows SDK Version1.5がリリースされています
microsoft.com/en-us/kinectforwindows/develop/developer-downloads.aspx
■表情トラッキング
■立位だけでなく、座位での骨格追尾モードが追加
■Speech日本語音声認識/音声合成に対応
■DirectX向けに3次元グラフィックス向けデータ追加