Uploaded March 2018 | Updated September 2026, 21 minutes ago
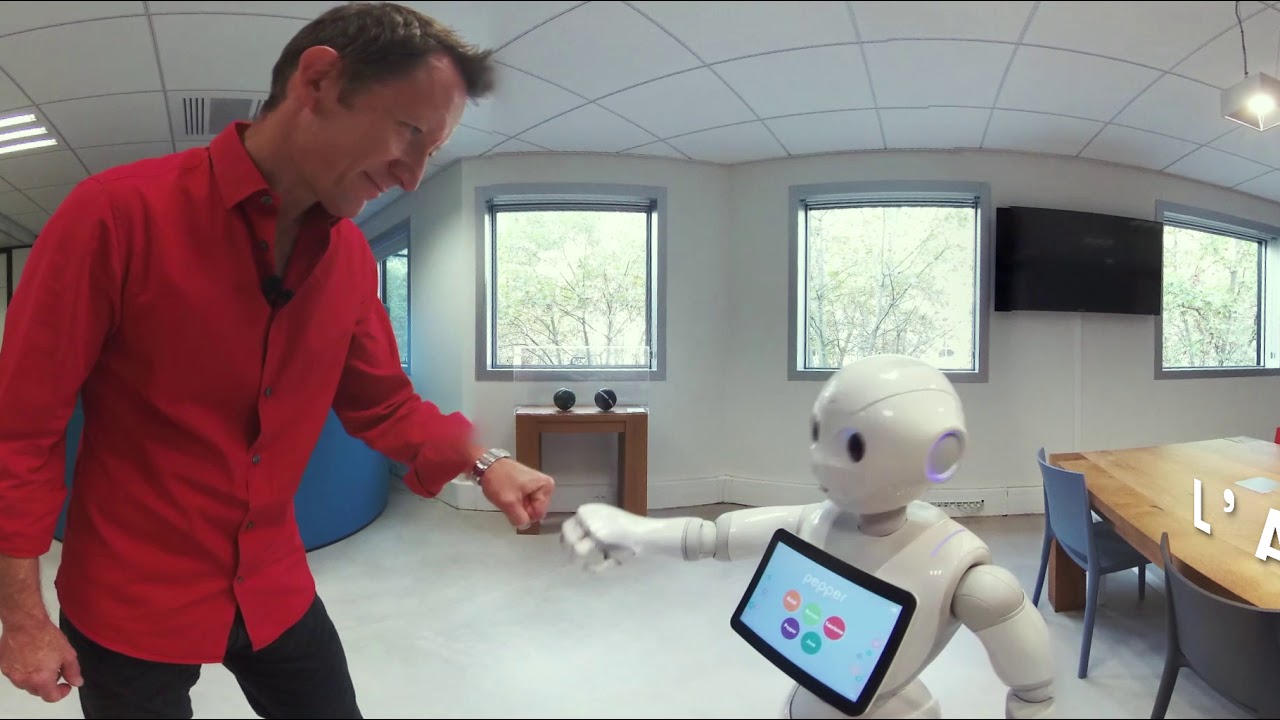
Petit tour d'horizon à 360° de nos bureaux parisiens, guidé par Rodolphe Gelin, EVP Chief Scientific Officer chez SoftBank Robotics. NAO et Pepper se sont même prêtés au jeu !
Envie de rejoindre l'aventure ? Consulter nos dernières offres d'emploi ici : ald.softbankrobotics.com/en/about-us/jobs/offers.
-
Vidéo réalisée avec Welcome To The Jungle
Petit tour d'horizon à 360° de nos bureaux parisiens, guidé par Rodolphe Gelin, EVP Chief Scientific Officer chez SoftBank Robotics. NAO et Pepper se sont même prêtés au jeu !
Envie de rejoindre l'aventure ? Consulter nos dernières offres d'emploi ici : ald.softbankrobotics.com/en/about-us/jobs/offers.
-
Vidéo réalisée avec Welcome To The Jungle


![[SOMBRERO Project ] Romeo Immersive Teleoperation
La téléopération de Romeo, et de nos autres robots, est envisagée à la fois pour des scénarios d’usage mais aussi à des fins de développement.
L’usage premier de la prise de contrôle à distance d’un robot par un opérateur est le traitement de cas que le robot ne saura pas traiter de façon autonome. Par exemple en cas de chute d’une personne âgée, si celle-ci ne réagit pas, le robot se mettra en contact avec une téléassistance qui pourra piloter le robot pour prendre les mesures nécessaires. Ce scénario est traité dans le projet Romeo2.
Mais d’un point de vue méthodologique, la téléopération peut aussi être un moyen de montrer au robot les bons comportements que, par apprentissage, il sera ensuite capable de reproduire automatiquement.
C’est ce qui est expérimenté dans le projet Sombrero où le robot est téléopéré lors d’un dialogue avec une personne afin d’apprendre les bonnes interactions.
Voir aussi la vidéo de nos partenaires avec leur robot Nina : https://www.youtube.com/watch?v=kxE2z5UrrtM [SOMBRERO Project ] Romeo Immersive Teleoperation](https://i.ytimg.com/vi/CxmvPB3by1w/mqdefault.jpg)


