Uploaded June 2023 | Updated September 2026, 1 hour ago
Watch the full Automate 2023 presentation by Mecademic co-founder and ÉTS professor, Dr. Ilian Bonev, on mastering industrial robot singularities and inverse kinematic configurations to optimize cycle times and robot trajectories.
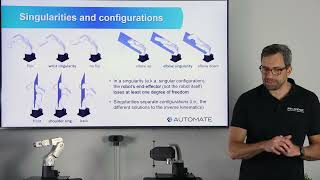
Professor Bonev breaks down why 6-axis robots encounter wrist, elbow, and shoulder singularities, how Cartesian workspace is divided into 8 configuration subsets (flip/no-flip, elbow-up/down, front/rear), and how crossing singularities unlocks expanded workspaces and smoother motions without buying larger hardware.
⚙️ Key Topics & Educational Insights:
• Kinematic Fundamentals: Inverse kinematics & understanding 8 robot configuration subsets
• Singularity Types: Wrist (5), elbow, and shoulder singularity breakdown
• Workspace Expansion: Crossing singularities to extend linear moves and eliminate dead zones
• Tooling & Adapter Optimization: End-effector design, Euler angle conventions, and 7th-axis integration
• Simulation Tools: Leveraging offline programming (RoboDK) vs. manual hand-guiding limitations
📌 Presentation Chapters:
0:00 Introduction
0:20 Industrial robots need you!
2:59 Singularities of robots arms
7:37 When are singularities a problem?
9:18 Singularities of a six-axis robot arm
12:44 Singularities and configurations
16:45 Workspace and configurations
22:04 Workspace and singularities
25:55 Passing close to singularities
28:01 Crossing singularities
29:24 Choosing the best configuration
32:39 Optimal EOAT design
36:48 Use external "axes"
37:55 The importance of simplicity
43:24 Conclusion
📖 Read our In-Depth Robot Kinematics Tutorial: mecademic.com/insights/academic-tutorials
🌐 Discover Meca500 Micro-Robotics Solutions: mecademic.com/industrial-robots-mecademic/meca500-industrial-robot-arm
#robotoptimizing #Automate2023 #6axisrobot #Meca500
Watch the full Automate 2023 presentation by Mecademic co-founder and ÉTS professor, Dr. Ilian Bonev, on mastering industrial robot singularities and inverse kinematic configurations to optimize cycle times and robot trajectories.
Professor Bonev breaks down why 6-axis robots encounter wrist, elbow, and shoulder singularities, how Cartesian workspace is divided into 8 configuration subsets (flip/no-flip, elbow-up/down, front/rear), and how crossing singularities unlocks expanded workspaces and smoother motions without buying larger hardware.
⚙️ Key Topics & Educational Insights:
• Kinematic Fundamentals: Inverse kinematics & understanding 8 robot configuration subsets
• Singularity Types: Wrist (5), elbow, and shoulder singularity breakdown
• Workspace Expansion: Crossing singularities to extend linear moves and eliminate dead zones
• Tooling & Adapter Optimization: End-effector design, Euler angle conventions, and 7th-axis integration
• Simulation Tools: Leveraging offline programming (RoboDK) vs. manual hand-guiding limitations
📌 Presentation Chapters:
0:00 Introduction
0:20 Industrial robots need you!
2:59 Singularities of robots arms
7:37 When are singularities a problem?
9:18 Singularities of a six-axis robot arm
12:44 Singularities and configurations
16:45 Workspace and configurations
22:04 Workspace and singularities
25:55 Passing close to singularities
28:01 Crossing singularities
29:24 Choosing the best configuration
32:39 Optimal EOAT design
36:48 Use external "axes"
37:55 The importance of simplicity
43:24 Conclusion
📖 Read our In-Depth Robot Kinematics Tutorial: mecademic.com/insights/academic-tutorials
🌐 Discover Meca500 Micro-Robotics Solutions: mecademic.com/industrial-robots-mecademic/meca500-industrial-robot-arm
#robotoptimizing #Automate2023 #6axisrobot #Meca500