Uploaded November 2020 | Updated September 2026, 2 days ago
Video for the ICRA 2021 submission.
Preprint: arxiv.org/abs/2011.04183v1
Code: github.com/ZJU-FAST-Lab/ego-planner-swarm
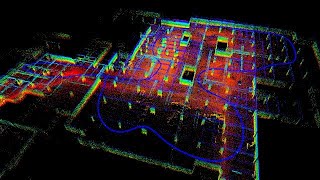
This paper presents a decentralized and asynchronous systematic solution for multi-robot autonomous navigation in unknown obstacle-rich scenes using merely onboard resources. The planning system is formulated under a gradient-based local planning framework, where collision avoidance is achieved by formulating the collision risk as a penalty of a nonlinear optimization problem. In order to improve robustness and escape local minima, we incorporate a lightweight topological trajectory generation method. Then agents generate safe, smooth, and dynamically feasible trajectories using an unreliable trajectory sharing network in only several milliseconds. Relative localization drift among agents is corrected by using drone detection with depth images. Our method is demonstrated in both simulation and real-world experiments. The source code is released for the reference of the community.
Video for the ICRA 2021 submission.
Preprint: arxiv.org/abs/2011.04183v1
Code: github.com/ZJU-FAST-Lab/ego-planner-swarm
This paper presents a decentralized and asynchronous systematic solution for multi-robot autonomous navigation in unknown obstacle-rich scenes using merely onboard resources. The planning system is formulated under a gradient-based local planning framework, where collision avoidance is achieved by formulating the collision risk as a penalty of a nonlinear optimization problem. In order to improve robustness and escape local minima, we incorporate a lightweight topological trajectory generation method. Then agents generate safe, smooth, and dynamically feasible trajectories using an unreliable trajectory sharing network in only several milliseconds. Relative localization drift among agents is corrected by using drone detection with depth images. Our method is demonstrated in both simulation and real-world experiments. The source code is released for the reference of the community.